


 nueva página del texto (beta)
 Español (pdf)
 Artículo en XML
 Referencias del artículo

 Traducción automática
 Enviar artículo por email
 Citado por SciELO
 Similares en
SciELO

 Permalink

1. Introducción
Con el despliegue de los primeros satélites artificiales a finales de la década de 1950 se marcó el inicio de las telecomunicaciones espaciales, permitiendo el envío y recepción de información a grandes distancias sin la necesidad de medios alámbricos, así como para la geolocalización (GPS), o el monitoreo de zonas de difícil acceso, convirtiéndose en una parte fundamental en las actividades de las personas [1].
Pese a las múltiples aplicaciones que se le pueden dar a los satélites, estos cuentan con tres desventajas principales: la primera es un alto costo de producción (aprox. 575 millones de dólares al 2019), la segunda es su tiempo de desarrollo que ronda entre los 5 y 15 años, y por último su peso, que supera los 1500 kg. Lo anterior limita que la construcción y estudio de un satélite sea realizable únicamente por empresas o naciones con un alto poder adquisitivo [2].
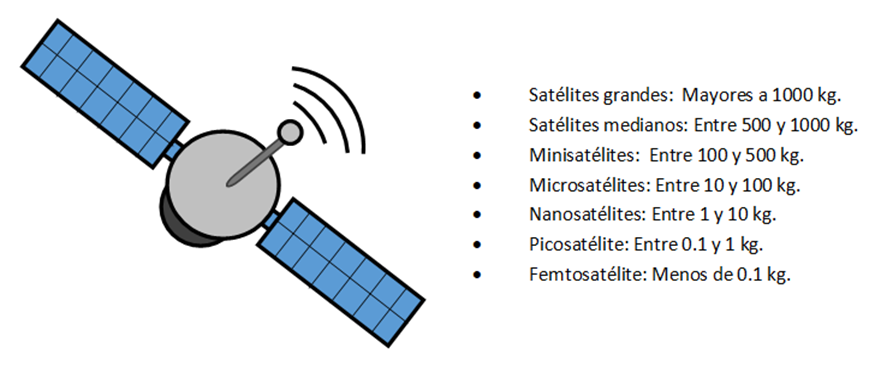
Debido a estos inconvenientes, los científicos y tecnólogos comenzaron el desarrollo de pequeños satélites que permitieran un funcionamiento similar al de sus contrapartes de tamaño regular. A partir de estos nuevos desarrollos, se establecieron categorías para los satélites pequeños con base en su peso.
Esta clasificación se puede observar en la Figura 1, según los datos obtenidos de Shiroma y otros investigadores [3].
1.1 Nanosatélites
Los nanosatélites son ampliamente utilizados por universidades y centros de investigación debido a que su tamaño y estructura modularizada permite que sean adaptados con facilidad con diferentes instrumentos, dependiendo de los procesos que deban realizar; por ejemplo, la captura de imágenes de un área específica en un determinado periodo de tiempo [4].
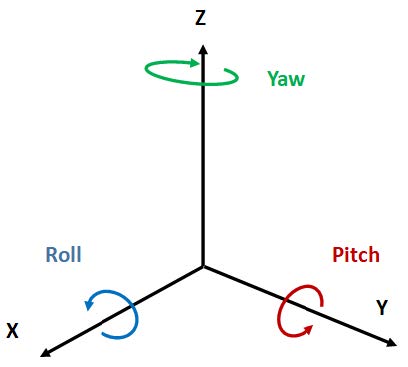
Una vez desplegados en órbita, los nanosatélites realizan movimientos en tres ejes de rotación llamados Yaw, Pitch y Roll (cabeceo, guiñada y alabeo.), conocidos como ángulos de navegación, que determinan la orientación que tendrá el satélite con respecto a un punto de referencia. Con ello, se posiciona al dispositivo en una dirección deseada para realizar diferentes tareas, por ejemplo, obtener información de telemetría de una zona específica.
En la Figura 2 se representan gráficamente los ángulos de rotación con respecto a un sistema cartesiano de ejes X-Y-Z [5].
Los nanosatélites, al igual que los satélites convencionales, una vez que están en órbita son constantemente sometidos a diferentes perturbaciones, como la gravedad, el viento solar o la radiación, que hacen que su orientación se vea alterada, dificultando llevar a cabo la misión para la que fueron desarrollados, y en el peor escenario provocando su reingreso a la Tierra [6].
Las alteraciones en la orientación de los nanosatélites se han contrarrestado por medio de sistemas reguladores de orientación, que actúan aplicando una fuerza externa sobre el cuerpo del nanosatélite, contrarrestando el movimiento provocando las perturbaciones, y permitiendo que retorne a su posición de despliegue original. Estos sistemas se componen de dos elementos principales: una ley de control, y un grupo de actuadores que generen la fuerza para mover el satélite, compuestos, en la mayoría de los casos, por ruedas de reacción y/o torques magnéticos [7].
La investigación de nuevas técnicas de regulación de orientación es fundamental para el correcto funcionamiento de un nanosatélite en órbita, sobre todo en entornos con perturbaciones inesperadas. Sin embargo, realizar pruebas de un nuevo regulador directamente en órbita es poco viable, en primer lugar, debido al costo de despliegue, y en segundo lugar debido a que, si el regulador presenta alguna falla, puede provocar que el nanosatélite reingrese a la Tierra, dañando el dispositivo en el proceso.
Debido a lo anterior, se han buscado alternativas que permitan representar el funcionamiento de un nanosatélite en órbita dentro de un entorno controlado. Las simulaciones por computadora fueron la primera opción, sin embargo, en ellas no es posible observar si existe algún problema por la dinámica de los medios de control en la estructura física del dispositivo controlado. Es así, que se optó por un entorno físico que permitiera representar los movimientos característicos de un nanosatélite, surgiendo de esta manera la necesidad de utilizar emuladores físicos de nanosatélites [8].
Los emuladores son conjuntos de software, hardware, o una combinación de ambos, que tienen la capacidad de imitar el comportamiento o propósito de un sistema objetivo [9]; son utilizados en el ámbito didáctico y de investigación para el desarrollo de técnicas o tecnologías experimentales sin la necesidad de precisar del sistema original, permitiendo obtener resultados similares [10].
Un ejemplo de implementación de estos dispositivos se puede encontrar en el trabajo “Development of a nanosatellite attitude control simulator for ground-based research” donde se implementa un nanosatélite unido a una plataforma neumática, cuyo movimiento es regulado a través de ruedas de reacción y un sistema de equilibrio automático, aunque esto requiere de un nanosatélite ya construido para su implementación adecuada [8], una alternativa a esto se presenta en el trabajo “Helmholtz cage design and validation for nanosatellites HWIL testing” que utiliza torques magnéticos para regular el movimiento de una plataforma neumática, sin embargo, la implementación de torques magnéticos tiene como inconveniente la necesidad de un entorno de desarrollo especial que evite las interferencias de campos magnéticos externos [11].
Una alternativa que permite evitar las desventajas de los ejemplos anteriores se presenta en el trabajo “Desarrollo de una plataforma de ensayos (air bearing) para el estudio de control de actitud de satélites” donde se implementa una plataforma neumática, regulada a través de ruedas de reacción, que emula los movimiento del nanosatélite en orbita pero procesando la información necesaria a través de instrumentación ensamblada directamente sobre la plataforma, reduciendo el costo de su implementación [12].
2. Materiales y equipos
En este trabajo, se documenta el proceso de construcción de un emulador de nanosatélites a partir de una plataforma basada en un cojinete neumático y circuitos electrónicos, con la capacidad de representar los movimientos que puede realizar un nanosatélite en órbita, es decir, rotar libremente en los ejes Yaw, Pitch y Roll, además de obtener un grupo de coordenadas que representen su posición en esos ejes.
2.1 Geometría descriptiva de la plataforma
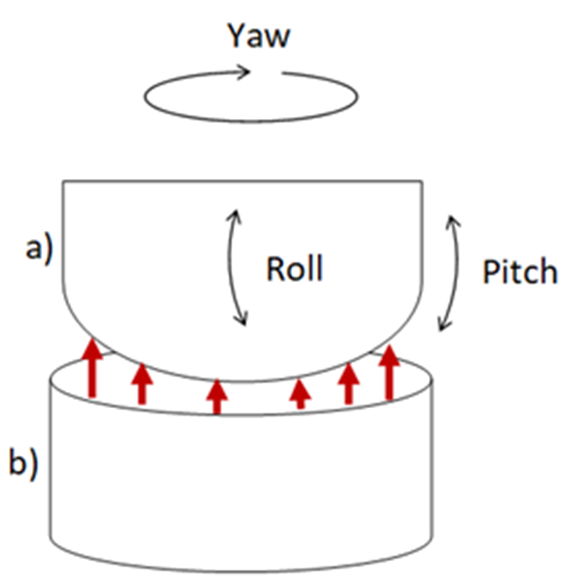
Para que el emulador tenga la capacidad de imitar los movimientos rotacionales de un nanosatélite en órbita, se utiliza una estructura que se basa en una plataforma de tipo cojinete neumático, fabricado en una impresora 3D con Ácido Poliláctico (Polylactic Acid, PLA, por su acrónimo en inglés). Dicha estructura consta de dos partes: una semiesfera (a), con un diámetro de 10 cm, y un cuenco (b), con un diámetro de 15 cm y una altura de 5 cm, a través del cual se inyecta aire a presión que permite que la semiesfera flote, otorgando libertad de movimiento en sus tres ejes de rotación. Ambos elementos están representados en la Figura 3.
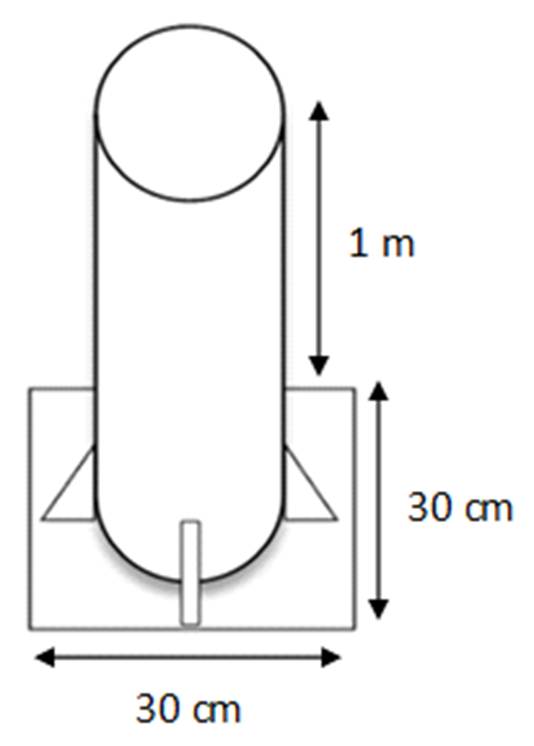
Para facilitar la conexión del cuenco con la compresora de aire se diseñó un pedestal que soporta el peso de la estructura principal. Este fue elaborado a partir de un tubo de Policloruro de Vinilo (PVC, Polyvinylchloride) de 6 pulgadas de diámetro, así como una placa de Fibra de Mediana Densidad (MDF, Medium Density Fiberboard) de 30 cm2 y 4 ménsulas metálicas. El diseño del pedestal puede observase en la Figura 4.
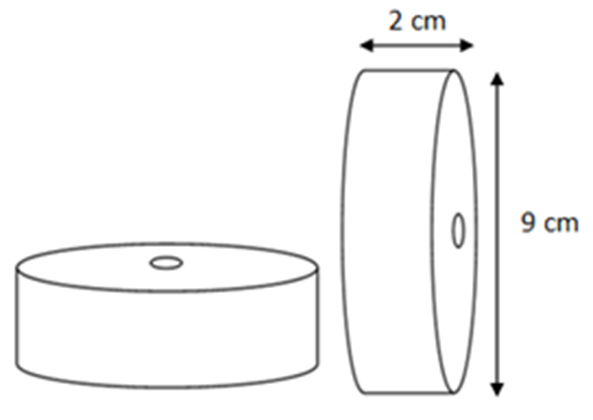
Posteriormente, se utiliza un conjunto de tres ruedas de reacción como sistema de actuadores para regular la posición de la plataforma ante alguna perturbación gracias al torque provocado por su rotación. Estas también son fabricadas en impresora 3D con PLA, y tienen un diámetro de 9 cm y una altura de 2 cm; cada una de las ruedes se asigna a un eje de rotación. En la Figura 5 es posible observar el diseño conceptual de estas.
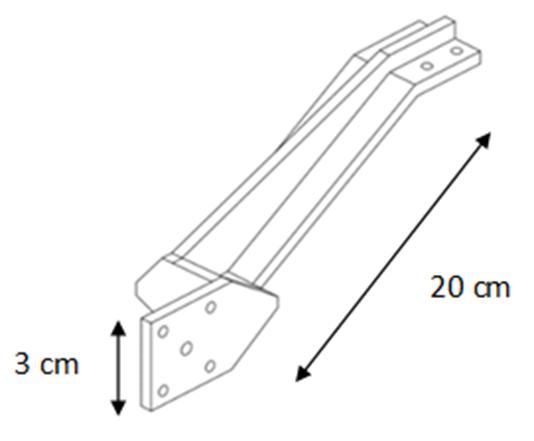
Para unir las ruedas de reacción a la plataforma y al mismo tiempo equilibrar el peso de la estructura que debe estar suspendida por el aire a presión, se diseñaron cuatro brazos de 20 cm de largo que sirven como soporte de las ruedas de reacción acopladas a motores, así como para la batería de alimentación del sistema; los cuatro brazos fueron fabricados en PLA por impresión 3D. El diseño de los brazos se observa en la Figura 6.
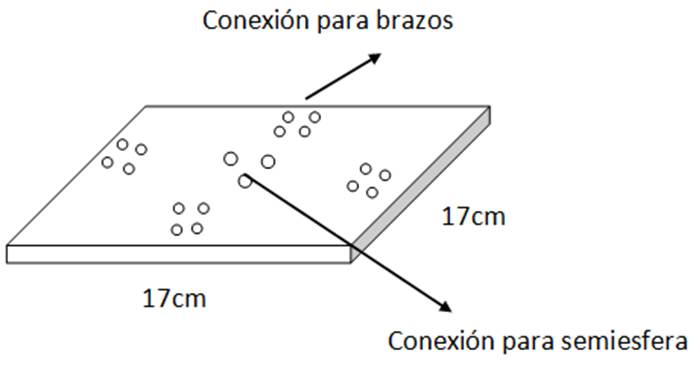
Por último, se utiliza una placa de perfocel de 17 x 17 cm para interconectar la semiesfera y los brazos de las ruedas de reacción, la cual además sostiene la instrumentación necesaria para la lectura y procesamiento de la posición de la plataforma. El diseño de dicha interfaz se encuentra en la Figura 7.
2.2 Instrumentación
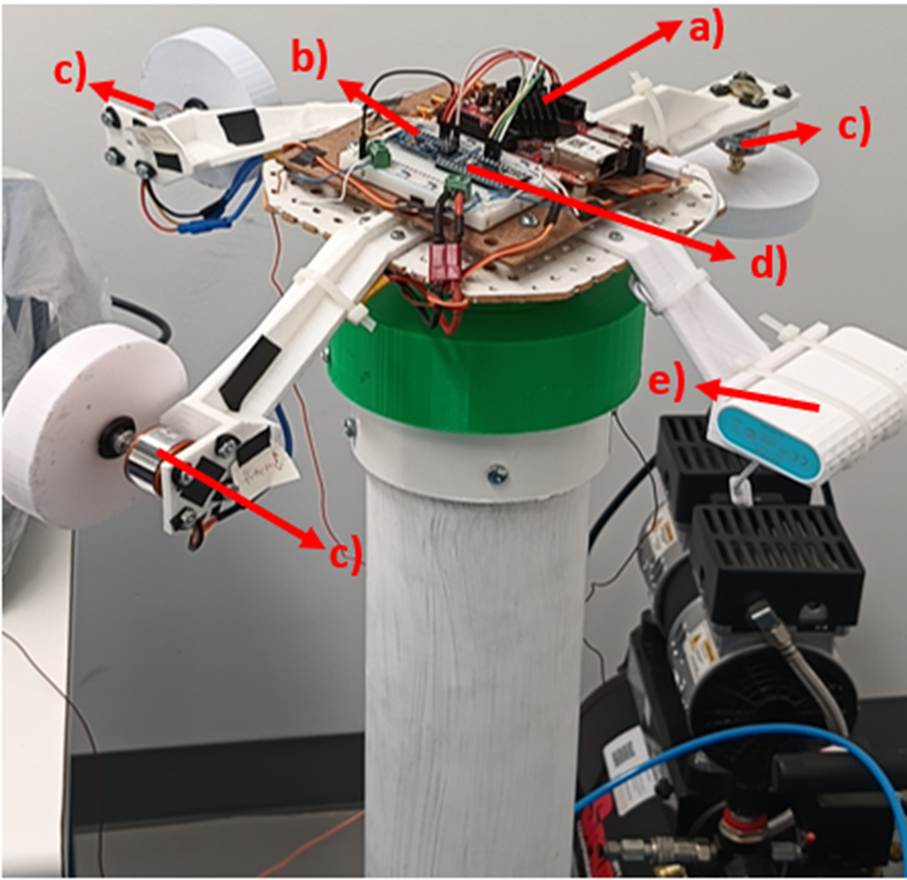
En la Figura 8 se muestra la instrumentación implementada para la plataforma, la cual está conformada por diferentes componentes, identificados en la mencionada figura mediante las siguientes letras:
a) Una computadora de placa reducida STEMlab 125-10 de la marca Red Pitaya que cuenta con un procesador de 1 a 4 núcleos con una velocidad de hasta 2 GHz, la cual tiene una función similar a la de una computadora de vuelo[13], encargándose del procesamiento de la información que generan los sensores, además del control general de la plataforma.
b) Una unidad de medición inercial (IMU, por sus siglas en ingles), específicamente del modelo MPU-9250, con conexión por bus I2C (de las siglas en inglés de Inter-Integrated Circuit); este dispositivo cuenta con giroscopio, acelerómetro y magnetómetro, que pueden configurarse para funcionar a diferentes rangos de valores, y tiene como función detectar la posición de la plataforma en tiempo real.
c) Tres motores sin escobillas, específicamente el modelo A2212/13T a 1000 KV, en conjunto con tres controladores de motor modelo Axis 30A. Los motores tienen la capacidad de producir una gran cantidad de revoluciones por minuto, no requieren refrigeración interna de aire y cuentan con una larga vida útil. Estos tienen como función generar el torque necesario para regular el movimiento de la plataforma.
d) Una tarjeta Arduino NANO, que funge como intermediario entre la computadora de vuelo y los controladores de los motores, generando las señales PWM (modulación de ancho de pulso) que les indican a los motores a qué velocidad moverse, esto debido a que la STEMlab 125-10 solo cuenta con 2 PWM útiles y la plataforma requiere de 3 para el control de los motores.
e) Dos baterías de polímero de litio (Li-Po), la primera está destinada a la alimentación exclusiva de la STEMlab 125-10 con una capacidad de carga de 5200 mAh, generando una salida de 5 V a 2.4 A; la segunda es utilizada para la alimentación del Arduino NANO, los motores y sus controladores, con una capacidad de carga de 2200 mAh y una salida de 7.4 V. Se decidió utilizar dos baterías separadas con el objetivo de dividir el peso extra que generaría una sola batería de mayor capacidad, además de no ser necesario un regulador de voltaje para adaptar la salida al consumo de la STEMlab.
3. Métodos experimentales
Para el desarrollo del sistema de detección de posición, se utiliza el lenguaje C, debido a que es un lenguaje de programación compilado y multiplataforma; esto permite que pueda operar en una tarjeta de desarrollo como la STEMlab 125-10, que tiene un sistema operativo Linux, el cual es de libre uso.
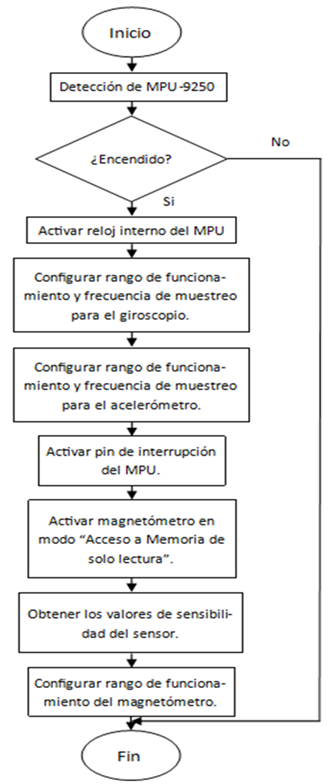
El esquema metodológico utilizado en este proyecto está representado en la Figura 9, donde se describe la secuencia de pasos necesaria para la configuración del sensor MPU-9250, mientras que en la Figura 10 se describe el proceso de lectura y conversión de valores del sensor en ángulos de Euler, dicha conversión se obtiene de Baghdadi y otros [14].
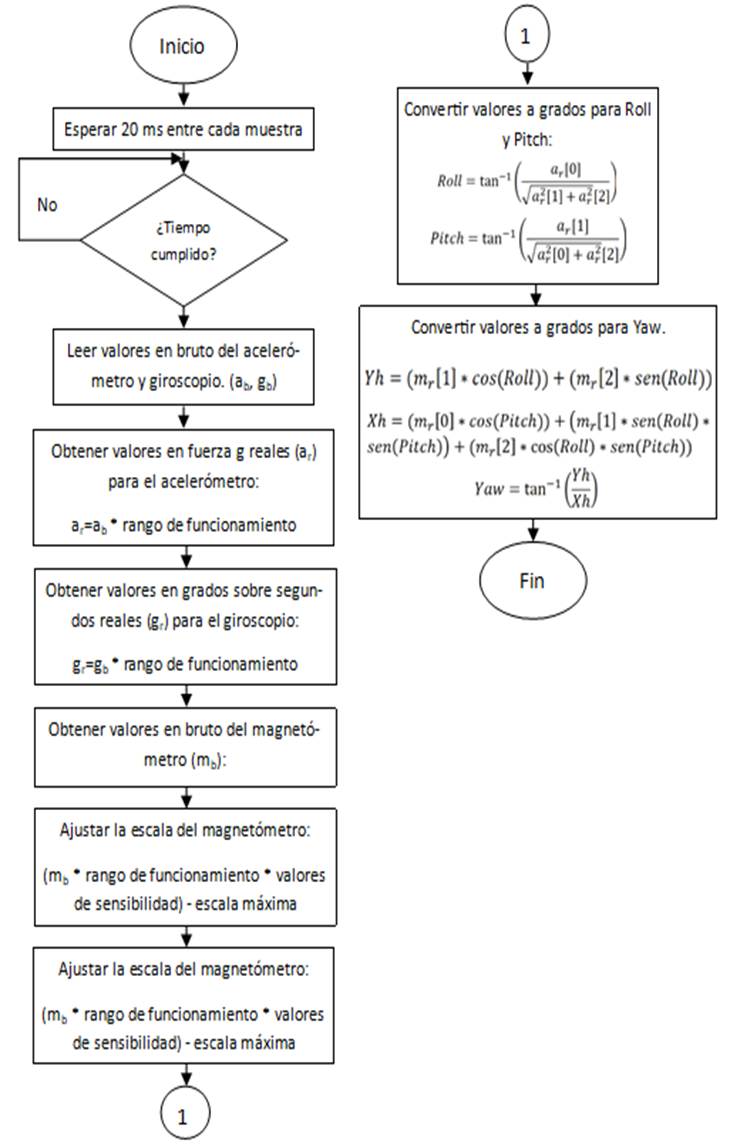
Para obtener la posición de la plataforma no es posible utilizar solo el acelerómetro debido a que es sensible a las vibraciones, presentando ruido de alta frecuencia que interfiere con la medición generada; por otro lado, aunque es posible contrarrestarlos con un filtro pasa bajos, no es recomendado puesto que esto provoca retrasos en la señal. Por otra parte, el giroscopio no tiene problemas de detección de ruido, funcionando correctamente en un lapso corto de tiempo, pero generando una deriva (acumulación de un error en la medición con el paso del tiempo) que provoca que, a mediano y largo plazo, se aleje de la referencia marcada. Debido a esto, es necesaria la implementación de un filtro que contrarreste tanto el ruido en el acelerómetro como la deriva del giroscopio, por lo que se utiliza un filtro Madwick[15], que permite integrar la velocidad inercial obtenida del giroscopio, el valor de campo gravitacional medido por el acelerómetro, y el campo magnético medido en microteslas por el magnetómetro, y de esta forma, generar valores estables que compensen las vibraciones y movimientos bruscos propios del cojinete neumático.
3.1 Medición de Orientación
Para comprobar el correcto funcionamiento de la plataforma se realizaron cuatro pruebas con una duración de 20 segundos cada una, y consistieron en obtener la posición de la plataforma en grados bajo diferentes condiciones, que a continuación se describen:
a) Plataforma en reposo, con los motores y la compresora de aire apagada para obtener un valor sin perturbaciones externas y así validar el correcto funcionamiento del sensor en un estado ideal.
b) Plataforma con una presión de aire de 14.5 psi (libras sobre pulgada cuadrada, en el sistema ingles), pero con los motores apagados, para verificar cómo afecta el libre movimiento de la plataforma a las lecturas del sensor.
c) Plataforma sin aire, pero con los motores encendidos, para verificar cómo afectan las vibraciones de los motores a las mediciones del sensor.
d) Plataforma con una presión de aire de 14.5 psi y motores encendidos, para evaluar el comportamiento del sensor cuando la plataforma se encuentra en pleno funcionamiento.
Estas pruebas permiten determinar si el sensor es capaz de entregar mediciones estables aun cuando estén presentes vibraciones generadas por los motores y el movimiento libre generado por la presión del aire, siendo esto es fundamental para, en un futuro, poder desarrollar un sistema de control que regule la estabilidad de la plataforma ante perturbaciones externas.
4. Resultados
En la Figura 11-a se muestra los valores generados por el sensor cuando la plataforma está en estado de reposo sin el efecto del filtro Madwick, en contraste con las mediciones filtradas observables en la Figura 11-b. Estos valores son tomados como referencia debido a que no se ven afectados por ninguna perturbación externa, sin embargo, es posible observar que los valores no filtrados muestras variaciones de ± 1°, mientras que los valores filtrados se mantienen constantes. Cabe mencionar que la posición en ambos casos es diferente debido al movimiento propio de la plataforma, razón por la cual únicamente se evalúa la estabilidad de la señal.
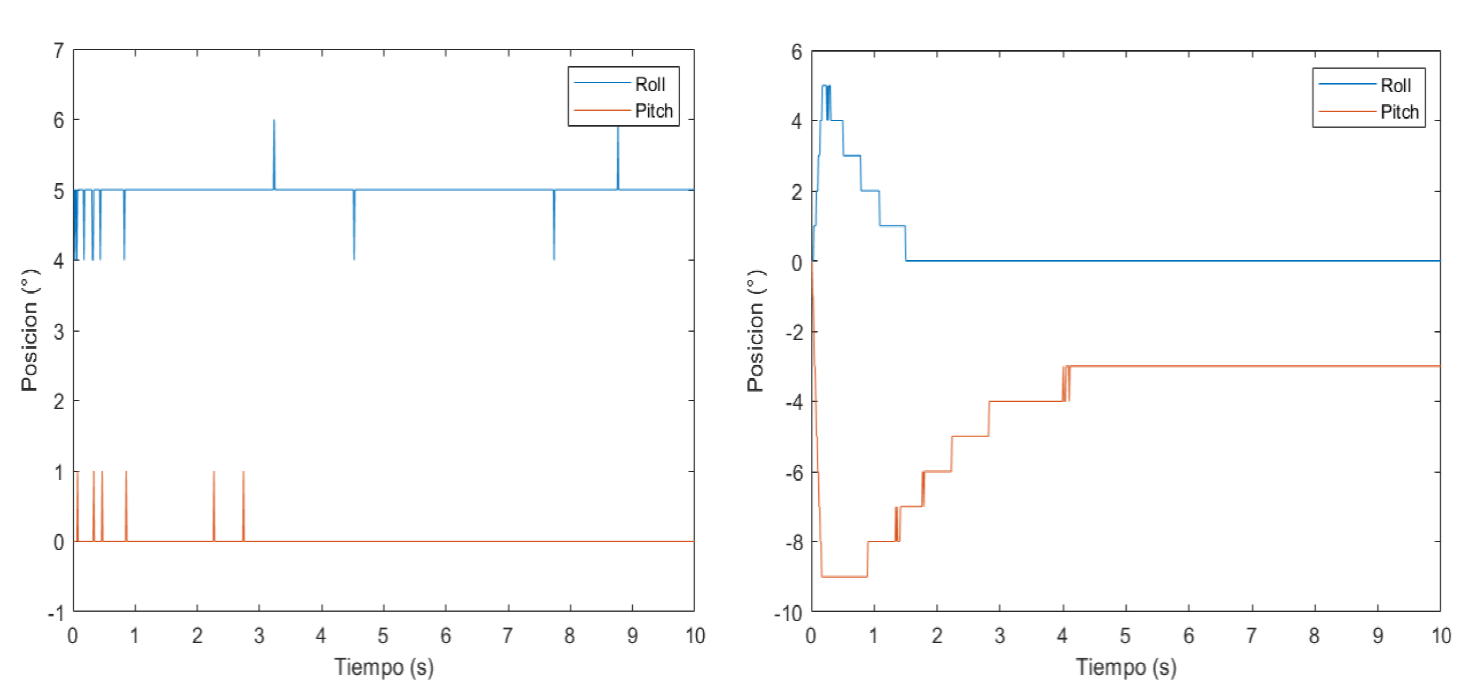
Figura 11 a) Posición en grados de los ejes Roll y Pitch sin aire y ni motores sin filtro. b) Posición en grados de los ejes Roll y Pitch sin aire y ni motores con filtro.
Los resultados obtenidos de la segunda prueba muestran con mayor claridad los efectos del filtro, debido a que la presión del aire genera movimientos bruscos que alteran la detección por parte del sensor. Esto se aprecia en la Figura 12-a, que muestra los valores sin filtrar y los contrasta con los valores ya filtrados en la Figura 12-b.
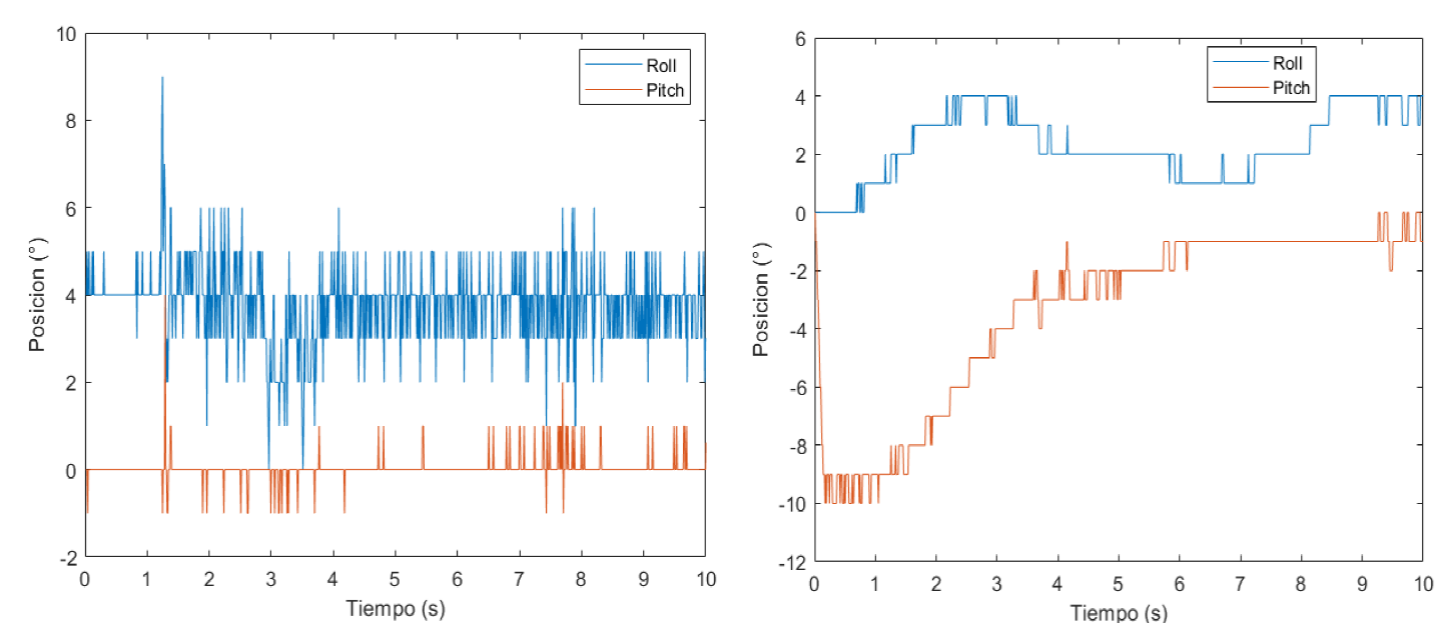
Figura 12 a) Posición en grados de los ejes Roll y Pitch con aire y sin motores sin filtro. b) Posición en grados de los ejes Roll y Pitch con aire y sin motores con filtro.
En la Figura 13-a se muestran los resultados obtenidos de la plataforma sin la implementación del filtro al encender los 3 motores a su máxima velocidad. Se puede observar que, las vibraciones generadas por los motores alteran la medición del sensor debido a la sensibilidad del acelerómetro. Por otra parte, una vez aplicado el filtro, se puede apreciar en la Figura 13-b que, a pesar de las vibraciones generadas por los motores, los valores obtenidos se mantienen dentro de un rango de ±3 grados.
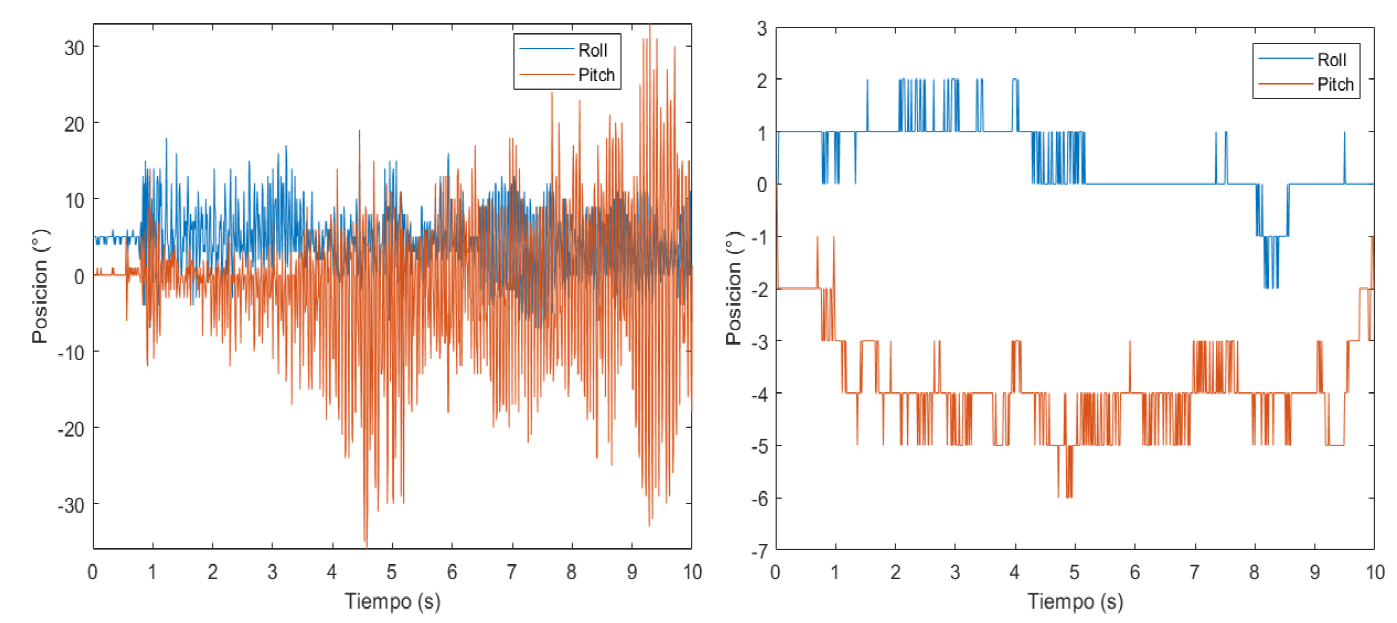
Figura 13 a) Posición en grados de los ejes Roll y Pitch sin aire y con motores encendidos sin filtro. b) Posición en grados de los ejes Roll y Pitch sin aire y con motores encendidos con filtro.
Similar a los resultados anteriores, cuando la plataforma está en pleno funcionamiento, la lectura de datos sin el filtro muestra una fuerte presencia de ruido que impide obtener una lectura fiable de la posición actual de la plataforma, algo que se resuelve gracias a la implementación del filtro que permite obtener lecturas de ± 5°, ambas mediciones se pueden apreciar en las Figuras 14-a y 14-b respectivamente.
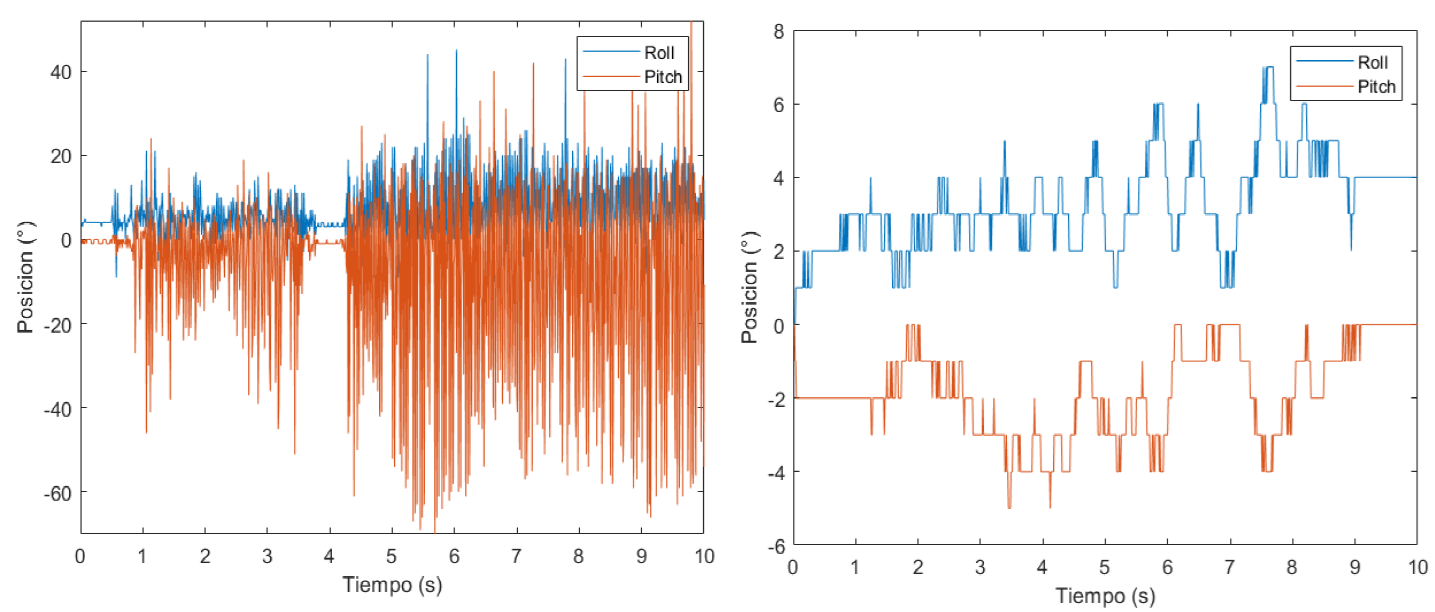
Figura 14 a) Posición en grados de los ejes Roll y Pitch con aire y con motores encendidos sin filtro. b) Posición en grados de los ejes Roll y Pitch con aire y con motores encendidos con filtro.
Es importante mencionar que se han omitido los valores del eje Yaw, que representa el giro de la plataforma, debido a que, una vez calibrado, no se ve alterado de manera significativa por ninguna perturbación física más allá del movimiento propio de la plataforma. Por ello, los valores filtrados y sin filtrar presentan un rango similar; por otra parte, un campo magnético externo si pudiese alterar los valores obtenidos por el sensor, sin embargo, en la ubicación donde se implementa la plataforma se ha evitado la presencia de campos magnéticos externos.
Al comparar los resultados obtenidos a través de las pruebas realizadas a la plataforma con los trabajos encontrados en el estado del arte es posible observar una mayor presencia de ruido durante la activación de los actuadores, esto se debe en primer lugar al tipo de actuador implementado, debido a que el movimiento de las ruedas de reacción genera vibraciones constantes que no son generadas por otro tipo de actuadores como los torques magnéticos, sin embargo, estos se ven afectados por campos magnéticos externos y la limitación de uso de materiales metálicos para la estructura de la plataforma.
Otro factor que contribuyo al aumento de ruido en las señales fue la necesidad de implementar una estructura ligera que pudiera flotar con la limitada presión generada por el compresor de aire del que se dispone, algo que en otros trabajos no fue una limitante y permitió el uso de materiales de mayor densidad, como el necuron, los cuales amortiguaron las vibraciones producidas por el funcionamiento de los actuadores, como en el caso de la plataforma desarrollada por el equipo español [12], donde la implementación del filtro Kalman en su versión de filtro complementario fue eficaz para contrarrestar la señal del ruido en todos los casos de prueba.
4. Conclusiones
A partir del proceso investigativo documentado, es posible concluir que se puede construir una plataforma capaz de emular los movimientos rotacionales de un nanosatélite en órbita con materiales de bajo costo utilizando una estructura de tipo cojinete neumático, resaltando que esta estructura permite un libre movimiento en los tres grados de navegación con un mínimo de fricción, representando de esta manera el ambiente en órbita donde será desplegado el nanosatélite y ayudando a que los actuadores puedan desplazar la plataforma con mayor facilidad.
Por otra parte, es importante mencionar que el uso de filtros en los sensores es imprescindible cuando se utilizan actuadores mecánicos, como las ruedas de reacción, y cuando la estructura va a someterse a perturbaciones físicas en su ambiente de trabajo, resaltando la eficiencia del filtro Madwick en sensores con 9 grados de libertad (3 del acelerómetro, 3 del giroscopio y 3 del magnetómetro) para eliminar el ruido generado por vibraciones sobre todo en estructuras de poca densidad y peso.
Como trabajo a futuro se plantea el desarrollo de un control que permita regular la posición de la plataforma por medio de la variación de la velocidad de las ruedas de reacción.

